IEEE T-RO|地形在变,助力如何不“掉拍”?
让外骨骼跟上人的步伐
导语
从平地走上坡道,再迈上楼梯,人会随着环境变化调整步伐。对于与人体紧密协作的外骨骼而言,这段看似寻常的行走却提出了一个关键问题:地形和步态都在变化,机器人如何持续判断助力时机,与人的运动保持同步?这正是步态相位估计需要解决的问题。
近日,哈尔滨工业大学(深圳)医工学院冷雨泉教授课题组围绕这一问题提出数据增强自适应振荡器(Data-Augmented Adaptive Oscillator,DA-AO)框架,相关成果获机器人领域期刊IEEE Transactions on Robotics(T-RO)接收。研究没有将相位估计完全交给神经网络,而是探索了一种互补思路:让学习模块识别运动情境,让数学模型持续跟踪步态节律,通过动态参数调节将两者连接起来。
研究内容
一、外骨骼助力,难的不只是“出多大力”
步态相位可以理解为行走过程中的一条“进度条”,描述当前这一步进行到了哪个位置。外骨骼需要依据这一时间参考,将助力输出与人体运动协调起来。因此,助力控制不仅需要确定力矩大小,还必须回答:这股力,应当在什么时候施加?
在步态相位估计中,自适应振荡器是一种具有明确动态结构的方法。它像一个能够跟随人体运动调整的“节拍器”,通过持续更新相位、频率和幅值,追踪行走节律。但它也面临一个限制:内部状态可以自适应,决定其适应方式的超参数却通常是固定的。调整过快,容易对扰动过度响应;调整过慢,又可能在运动变化时跟不上节奏。一套适用于平地的配置,未必同样适合上坡和上楼。
另一条路线是利用神经网络直接估计步态相位。这类方法能够从数据中学习复杂的运动特征,但面对训练中未充分覆盖的行走条件,以及外骨骼助力带来的人机交互变化,其泛化能力和输出稳定性仍需关注。
由此,研究团队提出一个问题:能否让学习方法帮助模型适应变化,而不是取代模型本身?
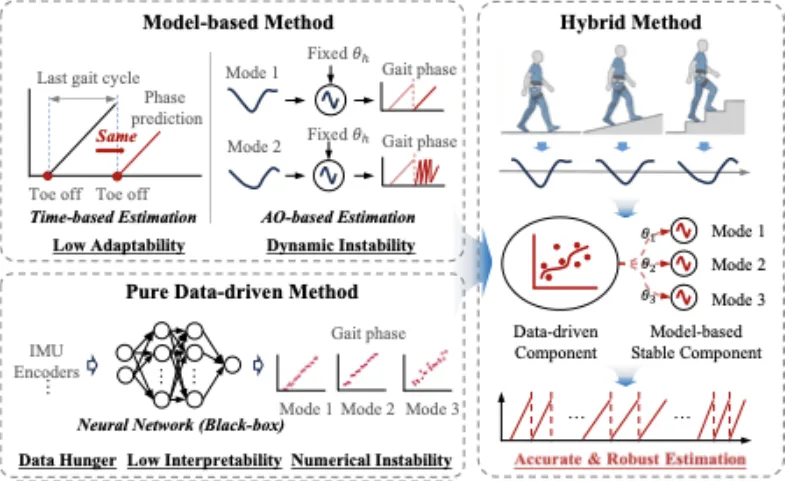
图1. 研究问题与动机
二、换一种分工:学习识别情境,模型跟踪节律
DA-AO的核心,是把“识别当前怎样行走”和“估计这一步进行到哪里”交给不同模块。
学习模块利用腰部惯性传感器采集的运动信号,识别平地行走、上坡、上楼等运动模式;参数调节器据此调用对应的振荡器配置;自适应振荡器则继续根据髋关节运动信号,完成连续步态相位估计。整个过程利用外骨骼自身配置的惯性传感器和关节编码器,不依赖额外的环境感知设备。
在这一框架中,神经网络不再直接给出每个时刻的相位值,而是帮助振荡器选择适合当前运动模式的工作配置。模型保留连续跟踪的动态结构,学习模块补充运动情境识别能力,两者通过参数适配形成协作。
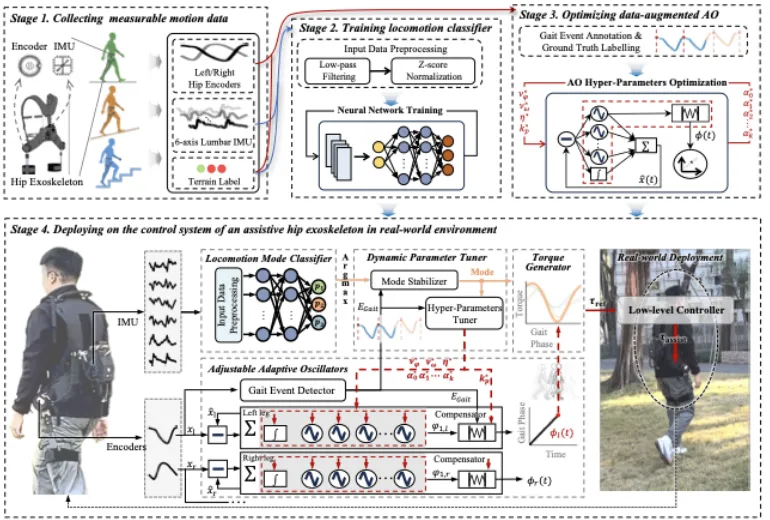
图2. DA-AO总体框架
三、不再“一套参数走到底”,而是提前做好适应准备
识别出运动模式之后,怎样找到合适的参数?
研究团队设计了三步离线优化流程:首先,对学习增益进行粗搜索,筛选表现较好的候选配置;其次,从运动数据中提取适合不同模式的初始状态;最后,利用贝叶斯优化进一步细化学习增益,为各类运动模式建立对应的参数库。
这里的一个重要考虑是:不能只看模型在长时间稳定行走后估得准不准,还要关注进入新模式后的第一个步态周期。因此,优化目标同时考虑整体跟踪误差和首周期误差,让振荡器不仅具备稳定跟踪能力,也拥有更合适的适应起点。
这些准备在离线阶段完成。在线行走时,系统根据识别结果调用预先优化的配置,而不是让穿戴者等待一次新的参数搜索。
四、选对参数之外,还要把握切换时机
从一种运动模式进入另一种模式,并不意味着可以立即重置估计器。短暂的识别波动、步态周期中途的参数变化,都可能影响相位输出的连续性。
为此,DA-AO并不将每一次分类结果直接用于切换,而是先通过置信度和时间连续性约束,抑制短时误判;再将参数更新与有效步态事件对齐,在确认模式变化后完成相应的初始化。
针对不同模式初始化可能引入的额外相位跳变,研究进一步设置了输出端相位补偿机制,减小切换扰动向助力指令传播的影响。助力控制中也采用力矩衰减与恢复策略,处理模式转换过程。
识别什么模式、采用什么参数、何时完成切换,是三个相互关联、但不能混为一谈的问题。DA-AO将它们分别处理,使方法关注的不只是某个时刻的估计精度,也包括整个运动过程中的连续过渡。
五、从室内到户外,让方法接受真实行走的检验
研究团队将DA-AO部署于髋关节外骨骼,在平地、上坡和上楼等条件下开展验证,并进一步测试户外连续地形转换中的运行表现。实验不仅考察相位估计本身,也包含外骨骼实际输出助力时的人机交互条件。
结果表明,在论文所评估的场景中,DA-AO相较所选传统振荡器和学习型估计基线,表现出更好的多地形估计能力;在助力开启条件下,也能保持准确、可靠的步态跟踪,为同步助力提供持续的时间参考。
这一验证的意义,不仅在于离线数据上的误差改善,更在于将运动感知、相位估计和助力输出连接到同一个真实运行的系统中,检验方法在地形变化与人机耦合条件下的实用性。
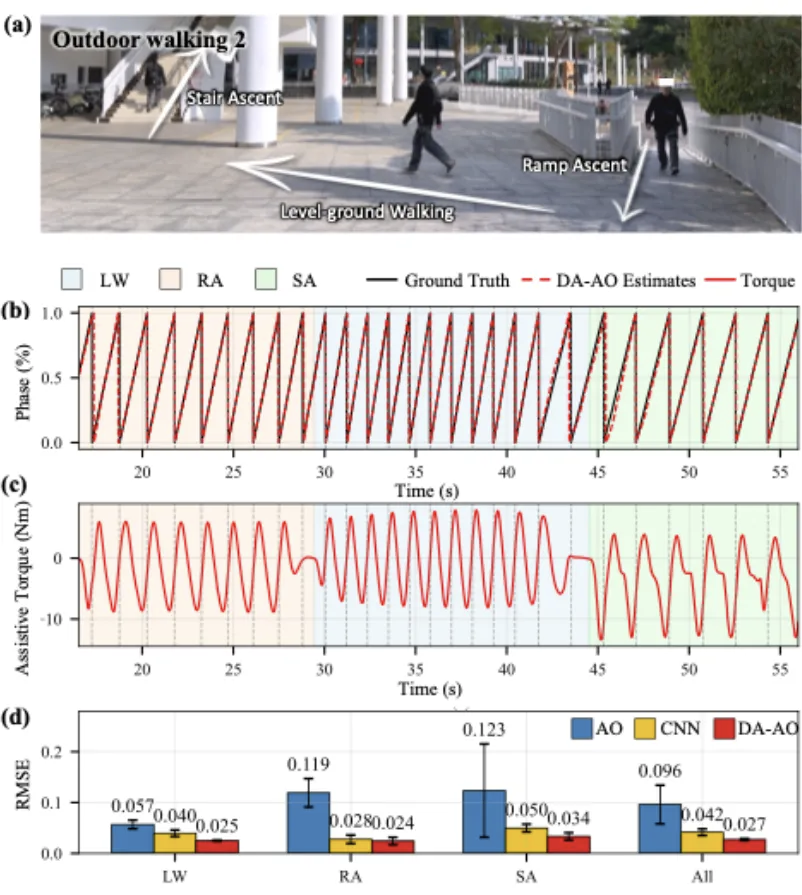
图3. 户外连续行走实验
论文信息
论文题目:Data-Augmented Adaptive Oscillators: A Framework for Robust Gait Phase Estimation in Exoskeleton Assistance
发表期刊:IEEE Transactions on Robotics(T-RO)
DOI:https://doi.org/10.1109/TRO.2026.3742234
 综合新闻
 科研动态